描述
产品深度介绍
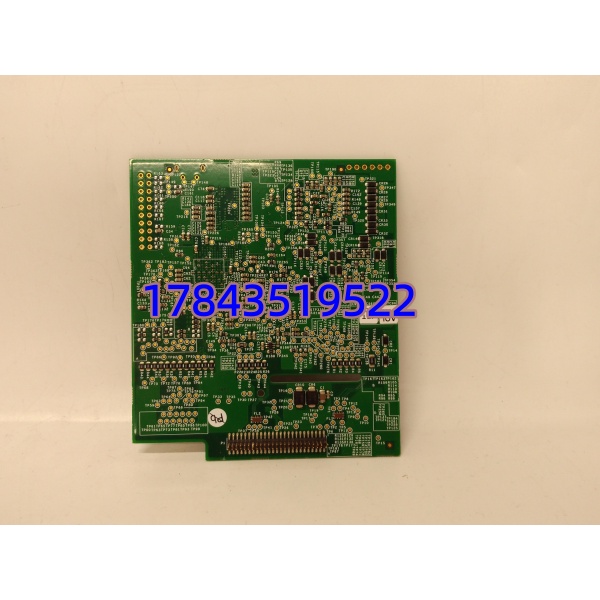
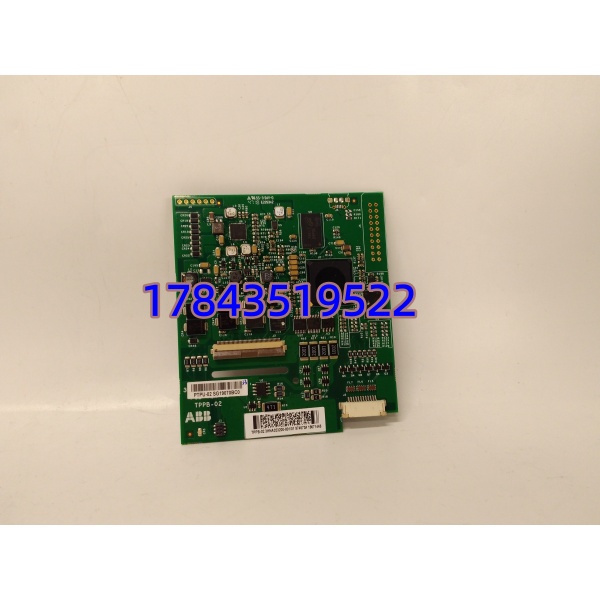
从事故说起: 一个IRC5机器人正在焊接工位上精准作业,突然控制器报错停机,FlexPendant界面卡死——现场诊断发现TPPB-02模块通讯丢失,整条焊接线直接趴窝。这种场景在汽车零部件车间、金属加工厂并不罕见。ABB TPPB-02 (3HNA023200-00101) 就是挂在IRC5控制器背板上的那块核心接口模块,负责传感器与控制卡之间的信号传递,以及多轴运动指令的协调输出。说白了——它是机器人控制器的大脑”通信枢纽”,一旦它出问题,整个机器人系统就是睁眼瞎。
它的硬实力藏在三点:一是支持多轴独立控制,焊接、搬运、喷涂这类需要关节联动的复杂动作全靠它来解算;二是集成故障诊断和保护功能,A1/A2报警电平下能触发无电压触点输出,直接切断危险动作;三是通信接口齐全,以太网、串口、CAN总线都有,方便跟外设挂接。对还在用IRC5老平台的用户来说,这不是”换不换”的问题——这块卡断了供,整条自动化产线就得停摆,而且停得毫无商量余地。
关键技术规格
| 参数 | 值 |
|---|---|
| 完整型号 | ABB TPPB-02 (3HNA023200-00101) |
| 制造商 | ABB (瑞士) |
| 所属系列 | IRC5机器人控制器系列 |
| 产品类型 | 机器人控制接口模块 / 运动控制卡 |
| 输入电压 | 24V DC |
| 工作温度 | -25℃ ~ +70℃ |
| 存储温度 | -40℃ ~ +85℃ |
| 物理尺寸 | 210 × 160 × 60 mm |
| 重量 | 约0.5 kg |
| 防护等级 | IP45 |
| 通信接口 | 以太网、串口(RS-232/RS-485)、CAN总线 |
| 控制方式 | 位置控制、速度控制、压力控制、温度控制 |
| 典型配套 | FlexPendant示教器、ABB IRC5机器人控制器 |
| 安装方式 | 机架式插装(与IRC5控制器背板配合) |
应用场景与行业案例
场景一:汽车焊装线机器人控制 白车身焊接工位的ABB 机器人,每天完成数千个焊点。TPPB-02负责协调6个关节的同步动作和焊接参数的实时调整——任何一个关节的轨迹偏差都会导致焊偏,直接报废工件。
场景二:机器人弧焊/激光焊接系统 复杂焊缝轨迹的精确控制靠什么?靠TPPB-02的多轴插补运算。焊接速度、摆幅频率、收弧位置这些参数全部经由它处理输出。参数设置不对?焊道成型立马给你颜色看。
场景三:喷涂机器人环境适应性 喷涂车间环境温度变化大、漆雾弥漫。TPPB-02的宽温设计(-25℃~+70℃)和IP45防护等级就是为这种工况准备的,普通消费级板卡扔进去三周就坏,它能扛三年。
机器人系统在产线上24小时连续运行,模块随时可能老化失效。目前货源收紧,手头没有备用模块,万一趴窝就是大麻烦。车间仓库常备一块,停机时长从”等货几周”变成”换件一小时”。
真实感微案例 (Real-World Story)
去年,广东佛山一家汽车零部件厂,一台搬运机器人突然罢工,示教器上报警代码指向模块通讯超时。这台机器人负责给三条加工线上下料——它一停,三条线全得跟着停。生产主管当场打电话给供应商:”有没有备件?最快多快?”
原厂问了一圈,答复是:”订货周期4周,不含物流。”生产主管差点没把手机摔了。
我们从深圳仓库当天顺丰空运出一块库存,第二天上午到货。车间维修工对照旧模块的照片,插卡、接线、上电——前后不到30分钟,机器人恢复运行。停机损失统计:26小时 vs. 4周。从那以后,他们在备件清单里把列成了常备库存,一直保持着最低1块的”保命水位”。