描述
关键技术规格
| 参数项目 | 参数信息 |
|---|---|
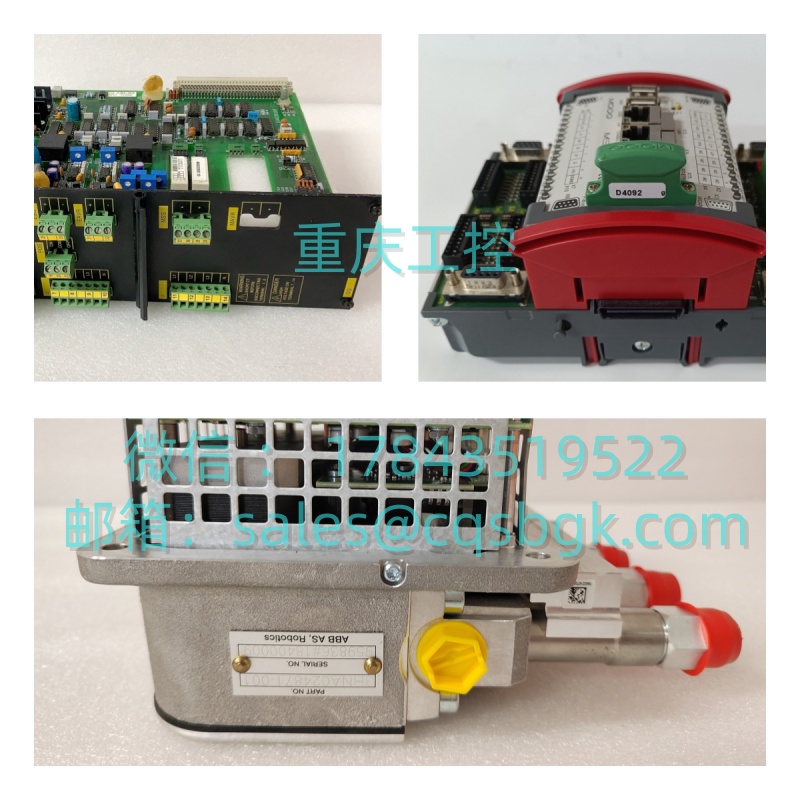
| 物料编号 | 3HAC025562-001,版本 Rev:06 |
| 名称 | SMB Serial Measurement Board 串行测量板 |
| 适配控制系统 | ABB IRC5 机器人控制柜 |
| 适配机型 | 主流 IRB 系列六轴工业机器人(IRB1410、IRB1600、IRB2600、IRB4600 等,以机器人本体型号核对) |
| 信号通道 | 6 路关节编码器信号输入 |
| 后备电池 | 外接 7.2V SMB 电池,断电保存零点位置数据 |
| 通讯方式 | 串行总线向控制器传输位置信息 |
| 安装位置 | 机器人本体底座(基座)内部 |
| 工作温度 | 0 ℃ ~ +55 ℃ |
| 存储温度 | -20 ℃ ~ +70 ℃ |
| 防护环境 | 机器人基座内安装,避免粉尘、油污直接侵蚀 |
| 典型故障关联 | 机器人上电报 34214、34215 编码器故障、丢失转数计数器 |
产品深度介绍
ABB 3HAC025562-001/06 SMB 串行测量板安装在机器人基座内部,是机器人定位核心部件。各伺服电机编码器线缆接入此板,汇总位置信号后串行上传 IRC5 控制器。 板卡外接后备电池,设备断电后持续保存各轴转数计数器数据。一旦 SMB 板损坏或者通讯中断,机器人丢失零点,无法正常运行,必须重新执行转数计数器更新。不同硬件修订版本存在细微固件差异,优先选用相同 Rev 版本备件。
应用场景与行业案例
机器人长期运行后基座内部油污侵入、线路老化,极易造成 SMB 板通讯异常。故障表现为上电频繁弹出编码器相关报警,机器人无法移动。现场无备件情况下停机等待,整条自动化生产线停滞。
典型应用场景:
- 汽车制造 — 焊接机器人、搬运机器人、涂胶机器人 IRB2600、IRB4600 车身焊接、零部件搬运工作站
- 3C 电子行业 — 上下料、装配 IRB1410、IRB1600 机器人 流水线连续作业,对设备稼动率要求高
- 物流仓储 — 码垛机器人 重载频繁启停,基座线缆反复弯折易引发信号故障
- 金属加工 — 打磨、切割工业机器人
真实案例: 华东某汽车零部件工厂 IRB2600 机器人持续报警 34214 SMB 通讯故障,多次检查线缆无果,判定 SMB 板损坏。原厂货期 4 周,产线无法长期停机。我方备件完成通讯模拟测试后发货,停机更换板卡与电池,完成转数计数器校准,机器人一次性恢复正常运行。